Generación de Datos Sintéticos para IA
La generación de datos sintéticos es crítica para entrenar modelos de IA robustos, especialmente en robótica y visión por computadora, donde los datos del mundo real son escasos, costosos o difíciles de obtener. Esta lección explica cómo NVIDIA Omniverse e Isaac Sim facilitan la creación masiva de estos datos, superando las limitaciones de los conjuntos de datos tradicionales.
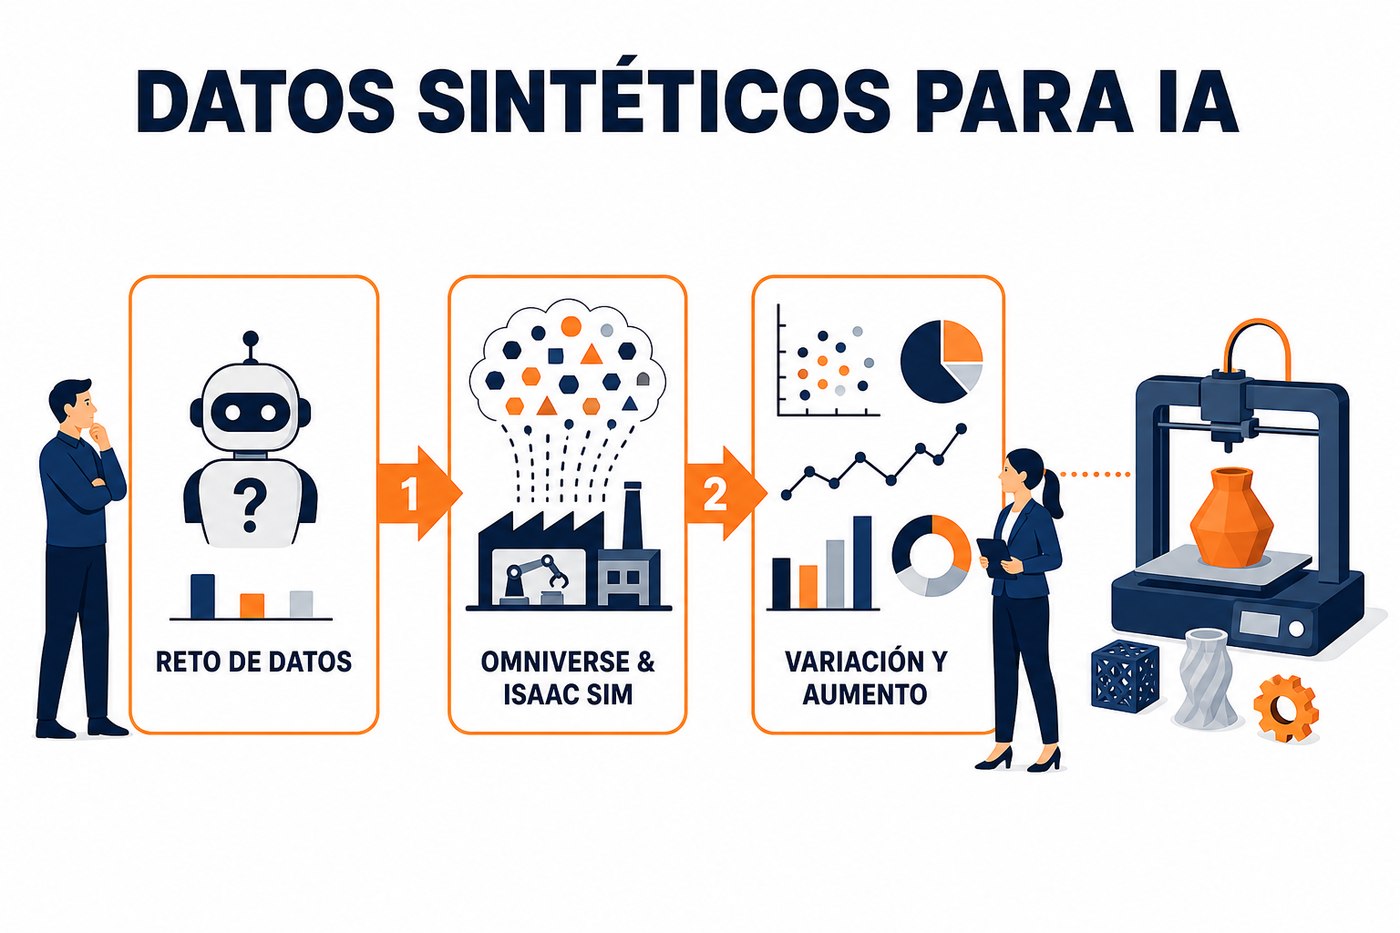
El Reto de los Datos para IA en Robótica
El entrenamiento de modelos de Inteligencia Artificial, particularmente en campos como la robótica y la visión por computadora, demanda grandes volúmenes de datos etiquetados y variados. Obtener estos datos del mundo real presenta desafíos significativos:
- Costo y Tiempo: La recolección manual de datos con robots físicos es lenta y cara, requiriendo personal, infraestructura y horas de operación.
- Variedad Limitada: Es difícil capturar todas las condiciones posibles (iluminación, oclusiones, posiciones de objetos, fallos de sensores) que un robot podría encontrar en un entorno real. La escasez de datos para casos extremos o raros es un problema persistente.
- Etiquetado Manual: El etiquetado preciso de imágenes o secuencias LiDAR para tareas como detección de objetos, segmentación semántica o estimación de pose es un proceso tedioso y propenso a errores humanos.
- Riesgo y Seguridad: En entornos peligrosos o sensibles, la recolección de datos con robots reales puede ser arriesgada o inviable.
- Privacidad: En aplicaciones con personas, la recolección de datos puede generar problemas de privacidad.
La falta de datos diversos y bien etiquetados es una barrera común para desplegar sistemas de IA confiables en producción. Los modelos entrenados con datos insuficientes o sesgados a menudo fallan al enfrentarse a escenarios no vistos.
NVIDIA Omniverse e Isaac Sim como Fábricas de Datos
NVIDIA Omniverse, con su base en Universal Scene Description (USD), y NVIDIA Isaac Sim, construido sobre Omniverse, proporcionan un entorno robusto para generar datos sintéticos a escala. La clave reside en su capacidad para simular entornos y sensores de manera fotorrealista y programable.
Isaac Sim permite crear escenas 3D detalladas, poblaras con activos (robots, objetos, entornos) y simular su comportamiento físico con alta fidelidad. Lo más importante para la generación de datos es la capacidad de:
• Control programático: Manipular la escena, los objetos, los robots y las condiciones ambientales (iluminación, clima) mediante API de Python.
• Simulación de sensores: Replicar la salida de cámaras (RGB, profundidad, infrarrojo), LiDAR, sensores de fuerza/torque, encoders y IMUs, con ruido y distorsiones configurables.
• Etiquetado automático: Al ser un entorno simulado, se tiene acceso directo a la 'verdad fundamental' (ground truth) de la escena, lo que permite generar etiquetas precisas automáticamente para cada píxel o punto, sin intervención humana.
Tipos de Datos Sintéticos Generados
Con Isaac Sim, es posible generar una amplia variedad de datos sintéticos, esenciales para diferentes tareas de IA:
- Imágenes RGB: Para detección de objetos, clasificación, reconocimiento de escenas. Se pueden variar texturas, iluminación, oclusiones, fondos, poses de objetos y posiciones de cámara.
- Mapas de Profundidad: Cruciales para la percepción 3D, navegación y manipulación. Se obtienen directamente de la simulación.
- Segmentación Semántica/Instancia: Cada píxel se etiqueta con la clase de objeto a la que pertenece (semántica) o con la instancia específica de un objeto (instancia). Esto es automático en simulación.
- Mapas de Normales: Información sobre la orientación de las superficies, útil para reconstrucción 3D y estimación de pose.
- Puntos de Nube (LiDAR/RGB-D): Simulación de escáneres LiDAR con diferentes patrones de barrido y resoluciones, generando nubes de puntos con información 3D precisa.
- Datos de Pose de Objetos/Robots: Posición y orientación 6D de cualquier objeto o articulación del robot, fundamental para tareas de manipulación y navegación.
- Datos de Fuerza/Torque: Simulación de interacciones físicas para entrenamiento de control de fuerza.
- Datos de Odometría: Posición y orientación del robot en el tiempo, con ruido configurable para simular sensores reales.
La calidad de los datos sintéticos depende directamente de la fidelidad de los modelos 3D y la simulación física. Invertir en activos 3D realistas y una configuración de simulación precisa reduce el 'gap' entre la simulación y el mundo real, mejorando la transferibilidad del modelo entrenado.
Técnicas de Variación y Aumento de Datos Sintéticos
Para maximizar la utilidad de los datos sintéticos, es esencial aplicar técnicas de variación y aumento. Isaac Sim permite la aleatorización de múltiples parámetros para generar conjuntos de datos diversos:
- Aleatorización de Texturas: Cambiar las texturas de los objetos y superficies para entrenar modelos que generalicen a diferentes apariencias.
- Aleatorización de Iluminación: Variar la dirección, intensidad y color de las fuentes de luz, así como la exposición de la cámara, para simular diferentes momentos del día o condiciones ambientales.
- Aleatorización de Posición/Orientación: Mover objetos y el robot dentro de la escena para capturar una amplia gama de perspectivas y configuraciones.
- Aleatorización de Oclusiones: Introducir objetos aleatorios que ocluyan parcialmente los objetos de interés, entrenando al modelo para manejar obstrucciones.
- Aleatorización de Activos: Intercambiar diferentes modelos 3D de un mismo tipo de objeto (ej. diferentes botellas, cajas, herramientas) para mejorar la robustez del modelo.
- Inyección de Ruido de Sensor: Añadir ruido gaussiano, de sal y pimienta, o simular distorsiones de lente en las salidas de los sensores para emular las imperfecciones de los sensores reales.
Estas técnicas, combinadas con la capacidad de ejecutar simulaciones en paralelo (en la nube o en múltiples GPUs), permiten generar millones de muestras de datos únicos en una fracción del tiempo que tomaría recolectarlos físicamente.
Integración y Flujo de Trabajo
El flujo de trabajo típico para la generación de datos sintéticos con Isaac Sim implica:
- Diseño de Escena: Crear o importar modelos 3D de entornos y activos (robots, objetos) en USD.
- Configuración de Sensores: Añadir y configurar cámaras, LiDAR y otros sensores virtuales, especificando sus parámetros intrínsecos y extrínsecos.
- Scripting de Aleatorización: Desarrollar scripts de Python que controlen la simulación, aleatoricen los parámetros de la escena y los sensores, y capturen los datos deseados. Esto se hace a través de las APIs de Isaac Sim.
- Ejecución de Simulación: Ejecutar el script para generar los datos. Esto puede ser local o en la nube, aprovechando la escalabilidad de Omniverse.
- Almacenamiento y Preprocesamiento: Guardar los datos generados (imágenes, nubes de puntos, etiquetas) en formatos adecuados para el entrenamiento de IA (ej. TFRecord, COCO, Kitti).
- Entrenamiento de Modelo: Utilizar los datos sintéticos para entrenar modelos de IA (ej. con PyTorch, TensorFlow) y evaluar su rendimiento.
- Refinamiento: Iterar sobre el diseño de la escena, la aleatorización y la configuración de los sensores para mejorar la calidad y diversidad de los datos.
# Ejemplo conceptual de cómo se podría aleatorizar una textura en Isaac Sim
import omni.isaac.core.utils.prims as prim_utils
import omni.usd
import random

def randomize_texture(prim_path, material_path, texture_paths):
    # Obtener el prim del objeto
    prim = prim_utils.get_prim_at_path(prim_path)
    if not prim.IsValid():
        print(f"Prim no válido: {prim_path}")
        return

    # Obtener el material del objeto
    material = prim_utils.get_prim_at_path(material_path)
    if not material.IsValid():
        print(f"Material no válido: {material_path}")
        return

    # Seleccionar una textura aleatoria
    selected_texture = random.choice(texture_paths)

    # Asignar la nueva textura al material (esto es una simplificación)
    # La implementación real depende del tipo de material (e.g., OmniPBR)
    # y de cómo se exponen los parámetros de textura.
    # Por ejemplo, para un OmniPBR, podría ser algo como:
    # material.GetAttribute('inputs:diffuse_texture').Set(selected_texture)
    print(f"Cambiando textura de {prim_path} a {selected_texture}")

# Uso hipotético:
# randomize_texture(
#     "/World/Table/Cube",
#     "/World/Looks/CubeMaterial",
#     ["omniverse://localhost/NVIDIA/Materials/Textures/Wood/wood_01.usd",
#      "omniverse://localhost/NVIDIA/Materials/Textures/Metal/metal_02.usd"]
# )
Aplicación Práctica: Generación de Datos para Inspección Visual
El lunes, si su equipo está desarrollando un sistema de inspección visual basado en IA para detectar defectos en componentes industriales, considere la siguiente estrategia con Isaac Sim:
- Modelado de Componentes: Importe o cree modelos CAD de los componentes que se van a inspeccionar. Si hay defectos conocidos, modele también esas variaciones (ej. grietas, abolladuras, piezas faltantes).
- Configuración de Estación de Trabajo: Diseñe un entorno de simulación que replique la estación de inspección (cinta transportadora, iluminación, brazos robóticos si aplica).
- Cámaras Virtuales: Coloque cámaras virtuales en las posiciones de los sensores reales, configurando sus parámetros (resolución, campo de visión, distorsión) para que coincidan con los dispositivos físicos.
- Script de Generación: Escriba un script de Python en Isaac Sim que aleatorice la posición y orientación de los componentes, aplique variaciones de iluminación, y simule la presencia/ausencia de defectos. Por cada configuración, capture imágenes RGB, mapas de profundidad y las etiquetas de segmentación semántica/instancia de los defectos.
- Volumen de Datos: Ejecute el script para generar miles o millones de imágenes y sus etiquetas correspondientes. Esto le permitirá entrenar un modelo de detección de defectos robusto antes de recolectar cualquier dato real, acelerando el desarrollo y reduciendo costos.
No hay comentarios por ahora.
para ser el primero en comentar.